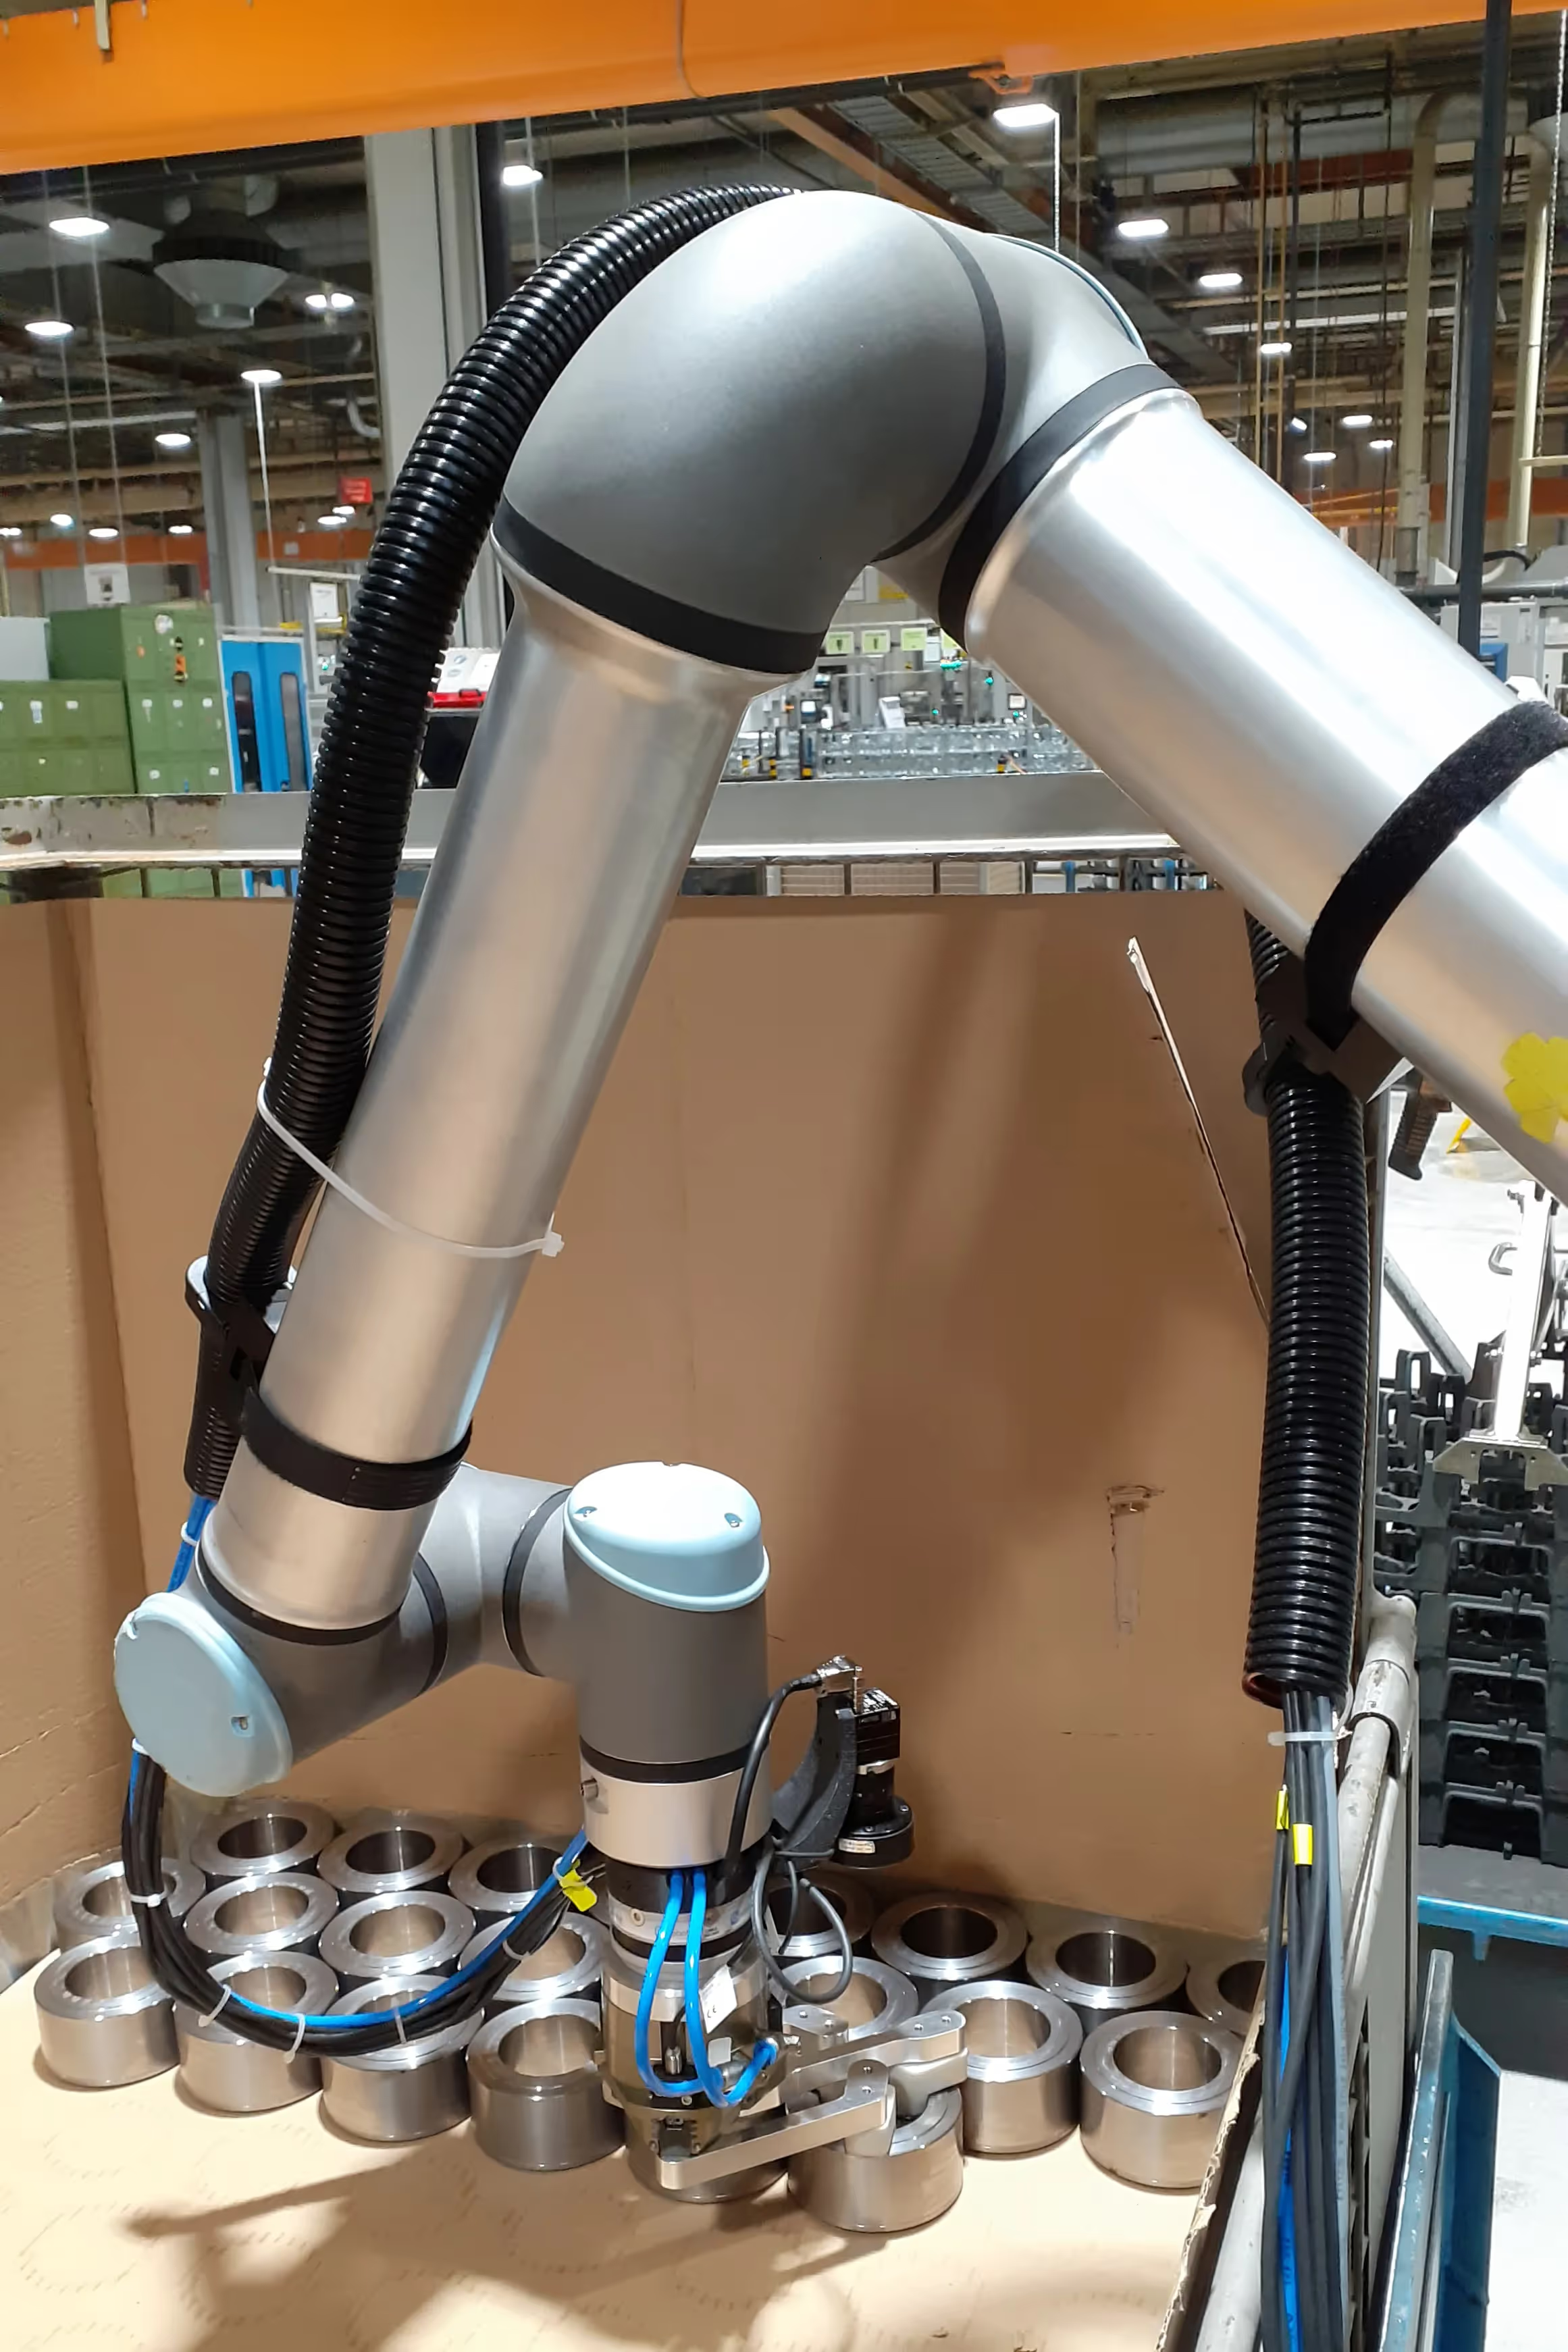
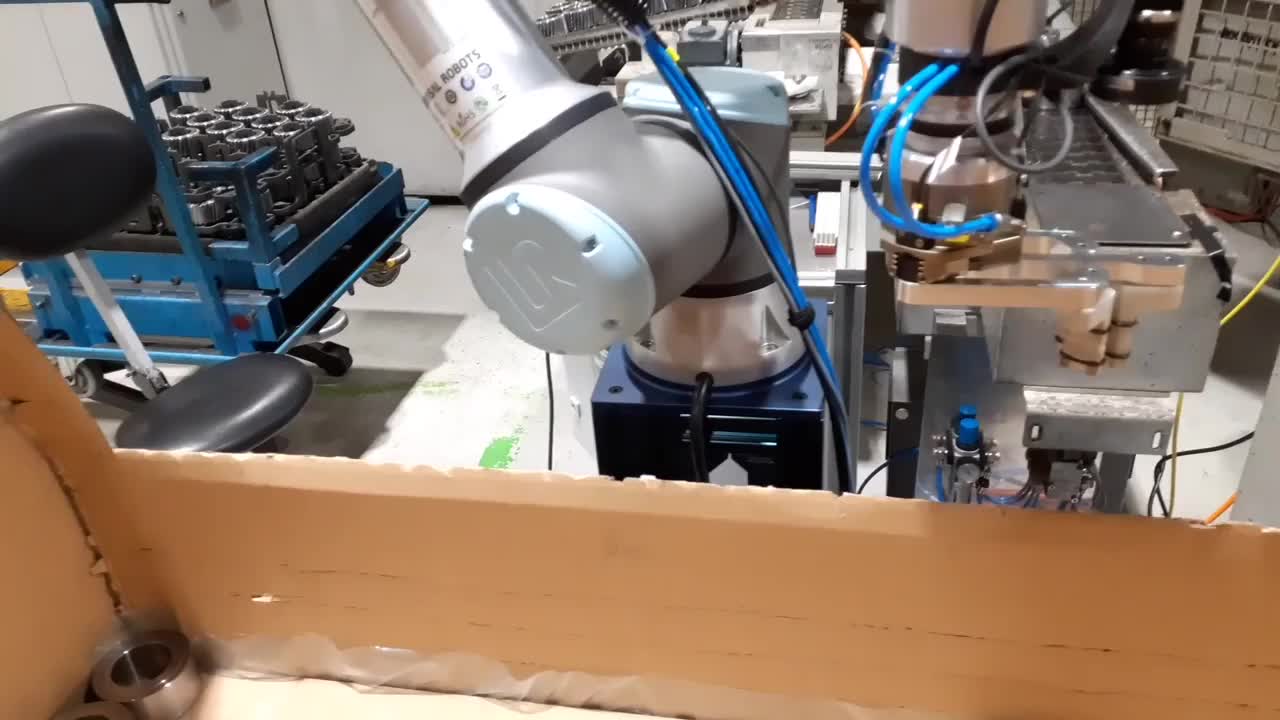
An seinem Hauptsitz in Friedrichshafen wollte ZF, ein weltweit tätiger Automobil- und Industriezulieferer, die Werkstückzufuhr einer großvolumigen Frässtation, in der Zahnräder produziert werden, automatisieren. Im Werkprozess werden Metallringe einer Kiste entnommen und auf ein Förderband gelegt, um später in die Produktion der Zahnräder einzufließen. Die Metallringe sind die Rohteile, die in den nachfolgenden Fertigungsschritten zu Zahnrädern werden. Der Pick-and-Place-Task stellte ZF vor mehrere Herausforderungen:
- Während des Transports verschieben sich die einzelnen Ringe in der Kiste, wodurch deren Positionen zufällig und damit unvorhersehbar werden.
- Die Platzierung der Kiste, sobald sie geliefert wurde und dem Roboter zugewandt ist, kann in alle Richtungen um 20 bis 30 mm variieren.
- Ebenso kann die Form der Kiste variieren, z.B. sind die Seitenwände nicht immer gerade. Sie können mit einer Abweichung von 20–30 mm nach innen eingedrückt sein.
- Im Frühjahr und Herbst fällt direktes Sonnenlicht auf den Arbeitsbereich. Obwohl die Innenwände der Kisten mit Kartonpapier lichtgeschützt bedeckt sind, ist ein Drittel der Ringe immer noch dem direkten Sonnenlicht ausgesetzt.
- Luftpolsterfolie auf der Innenseite der Kiste bedeckt teilweise die Ringe.
- Die Oberfläche der Ringe kann Öl und Rost aufweisen. Dies kann aus Sicht des Roboters zu Abweichungen in ihrer visuellen Wahrnehmung führen.
Die unterschiedlichen Prozessvarianzen machten eine Automatisierung mit Standardlösungen unwirtschaftlich.